Atualizado em 16 de outubro de 2026
A diferença entre encoder incremental e absoluto está no que cada um informa: o incremental gera pulsos enquanto o eixo gira, e o controle conta esses pulsos a partir de uma referência; o absoluto entrega um código único para cada posição e sabe onde está assim que é ligado, mesmo depois de uma queda de energia. O incremental é a melhor opção para velocidade, metragem e movimentos rápidos; o absoluto, quando a posição não pode se perder.
Pontos principais
- Incremental: pulsos nos canais A, B e Z, resolução em PPR, precisa de referenciamento a cada partida.
- Absoluto: código por posição (em geral código Gray), resolução em bits, mantém a posição sem energia.
- O absoluto custa mais, mas pode sair mais barato no conjunto quando evita referenciamento e peça perdida.
- Monovolta lê a posição dentro de uma volta; multivolta também conta as voltas.
- Na reposição, mantenha o mesmo tipo e o mesmo sinal do encoder original.
Tipos de encoder
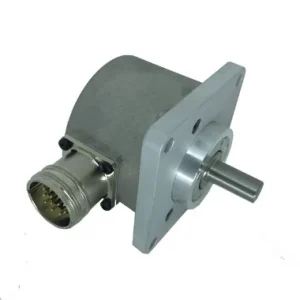
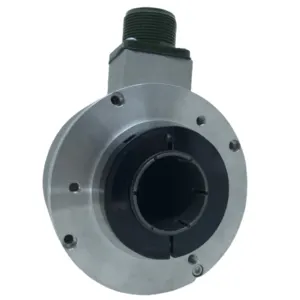
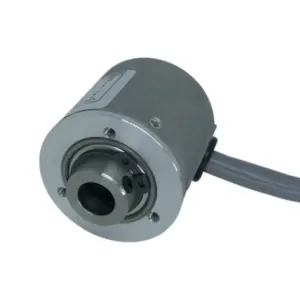
Os tipos de encoder se dividem por quatro critérios: a forma de informar a posição (incremental ou absoluto), a tecnologia de leitura (óptica, magnética, capacitiva ou mecânica), o movimento medido (rotativo ou linear) e a montagem no eixo. Este artigo compara o primeiro critério, que é o que mais pesa na escolha. Para o funcionamento básico, veja antes o que é e como funciona o encoder rotativo.
| Critério | Tipos | O que muda na prática |
|---|---|---|
| Forma de informar a posição | Incremental, absoluto e senoidal (variante do incremental, com sinais seno e cosseno) | O que o controle recebe e se a posição sobrevive a uma queda de energia |
| Tecnologia de leitura | Óptica, magnética, capacitiva e mecânica (de contato) | Resolução e tolerância a poeira, óleo e umidade |
| Movimento medido | Rotativo e linear | Giro de um eixo ou deslocamento ao longo de uma régua |
| Montagem | Eixo sólido, eixo vazado e eixo expansivo | Como o encoder se liga ao eixo da máquina |
Encoder incremental: como funciona
O encoder incremental informa o movimento, não a posição. Ele gera pulsos enquanto o eixo gira, em dois canais (A e B) defasados de 90°, e muitas vezes em um terceiro canal (Z), com um pulso por volta. O controle conta os pulsos para saber quanto o eixo andou e compara A com B para saber o sentido.
Por isso, ele só informa a posição absoluta depois de passar por um ponto de referência, o chamado referenciamento. A resolução é dada em PPR, pulsos por rotação: um encoder de 1.024 PPR gera 1.024 pulsos por canal a cada volta. Muitos incrementais industriais são ópticos: o encoder óptico incremental lê um disco com janelas finas, iluminado por um LED.
Encoder absoluto: como funciona
O encoder absoluto informa a posição. Um disco com várias trilhas gera um código único para cada posição, geralmente em código Gray, em que só um bit muda de uma posição para a seguinte, o que reduz erros de leitura. O valor está disponível assim que o encoder é energizado.
Se o eixo for movido com a máquina desligada, a posição nova é lida logo que a alimentação volta. Essa é a propriedade que define o encoder absoluto: ele mantém a posição após uma falha de energia. A resolução vem em bits: 12 bits são 4.096 posições por volta.
O absoluto monovolta identifica a posição dentro de uma volta. O multivolta também conta quantas voltas o eixo deu, por engrenagens internas ou por contagem eletrônica, conforme o modelo. Ele é o indicado para eixos que dão várias voltas no curso completo, como fusos, tambores, pontes rolantes e elevadores.
A fabricante Dynapar resume a regra no seu guia de fundamentos de encoders (em inglês): o incremental gera pulsos e precisa de um ponto de referência; o absoluto fornece um valor único de posição, mesmo após falta de energia.
Encoder incremental ou absoluto: tabela comparativa
A tabela resume o que muda entre encoder incremental e absoluto em cada critério de projeto.
| Critério | Incremental | Absoluto |
|---|---|---|
| Sinal de saída | Pulsos A, B e Z (TTL, HTL, line driver ou push-pull) | Código digital (SSI, BiSS, paralelo ou rede industrial) ou sinal analógico |
| Queda de energia | Perde a posição e precisa buscar o zero de novo | Mantém a posição e a informa assim que religa |
| Resolução | Em PPR | Em bits por volta e, no multivolta, em bits de voltas |
| Ligação ao controle | Entrada rápida do CLP, contador ou inversor | Módulo SSI, rede (CANopen, Profibus, EtherNet/IP) ou entrada analógica |
| Alta dinâmica | Resposta muito rápida, sinal simples | Depende do tempo de ciclo da interface |
| Preço do encoder | Menor | Maior |
| Aplicações típicas | Velocidade de motor, metragem, corte no comprimento, contagem | Posição de eixos, elevadores, pontes rolantes, comportas, robôs |
Os termos da tabela: TTL é o sinal de 5 V; HTL tem nível próximo da tensão de alimentação, em geral 24 V. Line driver é a saída diferencial, em que cada canal vem com o seu complemento, o que dá mais imunidade a ruído; push-pull comuta ativamente para o nível alto e para o baixo.
SSI (interface serial síncrona) e BiSS são interfaces seriais em que o controle pede a posição e o encoder responde.
Encoder absoluto é mais caro? O que pesa no preço
Sim, em geral o encoder absoluto custa mais do que o incremental, e a diferença cresce com a resolução, com o multivolta e com a interface de rede. O preço de cada modelo depende da configuração, por isso não existe um valor de tabela que sirva para todos. O que mais pesa:
- Resolução: mais bits por volta ou mais PPR.
- Monovolta ou multivolta: contar as voltas encarece o encoder.
- Interface: saídas em rede industrial costumam custar mais do que SSI ou analógica.
- Construção: carcaça de aço inoxidável, vedação mais alta e faixa de temperatura estendida.
Mas o preço do encoder não é o custo total. Com um incremental, a máquina precisa de uma rotina de referenciamento, às vezes de um sensor de zero, e perde tempo a cada religamento. Se a energia cai no meio de um ciclo, a peça em processo pode ser perdida. Nesses casos, o absoluto costuma sair mais barato no conjunto.
Quando o encoder incremental é a melhor opção
O encoder incremental é a melhor opção quando a máquina pode buscar o zero a cada partida e o que importa é medir movimento:
- realimentação de velocidade de motores com inversor de frequência;
- medição de comprimento e corte no comprimento de chapas, bobinas, papel e tecido;
- contagem e sincronismo de esteiras e máquinas de embalagem;
- mecanismos de alta velocidade, em que a resposta rápida conta mais do que guardar a posição.
Exemplos: o B58N da Dynapar, com até 5.000 PPR e saída line driver, e o RI58 da Hengstler, com até 10.000 pulsos por volta. Veja todos os modelos na categoria de encoders incrementais.
Quando o encoder absoluto é a melhor opção
O encoder absoluto é a melhor opção quando perder a posição custa caro, por segurança, por tempo de máquina parada ou por peça perdida:
- eixos que não podem perder a referência numa queda de energia;
- máquinas que precisam partir sem rotina de referenciamento;
- cursos longos, com várias voltas, como pontes rolantes, elevadores e fusos (multivolta);
- integração direta em rede industrial, com posição, velocidade e diagnóstico pelo mesmo cabo.
Exemplos: o AI25 da Dynapar e o AC58 da Hengstler, com até 22 bits por volta e interfaces como SSI, BiSS e CANopen. Para quem não tem módulo SSI nem rede, o B58A da Dynapar é um absoluto com saída analógica (0,5 a 4,5 V, 0 a 5 V ou 4 a 20 mA), que liga direto numa entrada analógica do CLP. A linha completa está na categoria de encoders absolutos.
Cuidados que valem para os dois
Nos dois tipos, os cuidados principais são a vedação e a integridade do sinal. Nos encoders ópticos, a alta resolução depende de aberturas muito finas no disco, às vezes de poucos micrômetros de largura. Poeira, umidade, graxa ou sujeira dentro do encoder causam erros.
Por isso, o grau de proteção IP, definido pela norma IEC 60529, precisa combinar com o ambiente. IP65 protege contra poeira e jatos de água; IP67, também contra imersão temporária.
No incremental, há ainda o risco de perder a contagem. Se a alimentação varia, se o cabo pega ruído ou se a frequência dos pulsos passa do limite da entrada do CLP, o controle deixa de contar pulsos e a posição calculada se afasta da real. Cabo blindado, saída diferencial (line driver) e resolução compatível com a entrada resolvem a maior parte desses casos.
Erros comuns ao escolher entre os dois
- Comprar um absoluto sem interface no controle: um encoder SSI ou de rede não é lido pela entrada rápida do CLP.
- Escolher pelo preço do encoder: o incremental mais barato pode custar caro em referenciamento e peça perdida.
- Trocar o tipo na reposição: o substituto precisa ter o mesmo tipo, o mesmo sinal, a mesma mecânica e a mesma resolução do original.
Ainda em dúvida? Mande o código do encoder atual, uma foto da etiqueta ou a descrição da aplicação pelo WhatsApp da Prodihl ou pelo formulário de contato, e a equipe técnica ajuda a especificar. Para decidir passo a passo, use o guia como escolher encoder em 5 perguntas.
Perguntas frequentes
Qual a diferença entre encoder incremental e absoluto?
O incremental gera pulsos enquanto o eixo gira, e o controle conta esses pulsos a partir de uma referência. O absoluto entrega um código único para cada posição. Por isso, o absoluto sabe onde está assim que é ligado, e o incremental precisa ser referenciado.
O encoder absoluto perde a posição quando falta energia?
Não. A posição vem do código lido no disco, não de uma contagem guardada na memória do controle. Ao religar, o encoder informa a posição atual, mesmo que o eixo tenha sido movido com a máquina desligada. No multivolta, o número de voltas também é mantido; a forma de guardar essa contagem varia conforme o modelo.
Qual é mais preciso, o encoder incremental ou o absoluto?
A precisão não depende do tipo, e sim da resolução, da qualidade do disco e da montagem. Há incrementais com 10.000 pulsos por volta e absolutos com 22 bits por volta. O que muda é a forma de informar a posição e o comportamento numa queda de energia.
O que é encoder absoluto multivoltas?
É o absoluto que, além da posição dentro da volta, conta quantas voltas o eixo deu. Um modelo com 12 bits de voltas distingue 4.096 voltas. É usado em fusos, tambores, pontes rolantes e elevadores, em que o curso completo tem muitas voltas.
Posso trocar um encoder incremental por um absoluto?
Pode, mas não é uma troca direta. O absoluto usa outra interface (SSI, rede ou analógica), então o CLP ou o acionamento precisa ter a entrada ou o módulo compatível, e o programa precisa ser ajustado. Em reposição, o normal é manter o mesmo tipo e o mesmo sinal do encoder original.
Existe encoder absoluto com saída analógica?
Sim. O B58A da Dynapar entrega a posição em 0,5 a 4,5 V, 0 a 5 V ou 4 a 20 mA, com resolução de 12 bits e faixa de medição parametrizável. É uma saída simples de ligar a uma entrada analógica do CLP.